융합형 혁신리더를 양성하는 한양대학교 융합산업대학원!

-
학과소개
-
제조인공지능학과
Notice: Undefined offset: 3 in /home/host/hyuic/www/html/_skin/layout/inc_navigation_middle.php on line 88
-
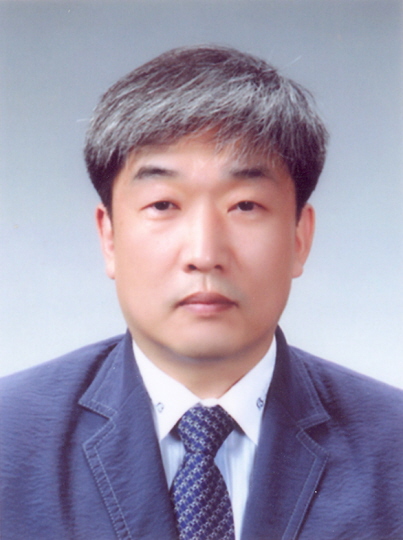
- 학력
-
학사. 한양대학교 기계공학과
석사. (미) Texas at Austin 기계공학과
박사. (미) Texas at Austin 기계공학과
-
- 경력
-
2009 ~ 현재 : 한양대학교 ERICA 캠퍼스 기계공학과 부교수
2008 ~ 2009 : 포항지능로봇연구소 연구부장
1995 ~ 2008 : 삼성 SDS R&D Consultant
-
- 주요연구과제
-
양팔로봇 작업을 위한 최대 출력 범위 150Nm의 안전모듈 및 힘-토크/조인트 센서 개발 2011.06 ~ 2016.05 / 지식경제부
경량 안전 머니퓰레이터의 링크형상 설계 기술개발 2011.11 ~ 2012.04/ 전자부품연구원
고밀도 작업용 모듈형 및 슬림형 로봇 개발 2009.06 ~ 2014.05 / 지식경제부
관절재활장치 CPM의 인체 동작 범위 일체형 메커니즘 구조 개발 2011.01 ~ 2011.12 / 산학협력중심대학 기술개발사업
차세대 로봇 지능부품의 모듈화 및 통합기술개발 2008.12 ~ 2011.12 / 지식경제부
포스코 로봇기획 2009.02 ~ 2009.08 / 포스코
-
- 주요논문
-
D.-H. Kim, K.-S. Shin, C.-S. Han, and J.-Y. Lee, "Sensor-based Navigation of a Car-like Robot based on Bug Family Algorithms", Proc Instn Mech Engrs (Part C): Journal of Mechanical Engineering Science, published online, 201 2. (SCI)
C.-Y. Lee, J.-W. Bae, Y.-S. Chai and K.-S. Shin, "Experimental Study on Impact Fretting Wear of Inconel Tubes Under High Temperature and Pressure," International Journal of Modern Physics B, Vol. 25, No. 31, pp. 4253-4256, 201 1. (SCI)
H.-S. Lim, S.-W. Hwang, K.-Y. Shin, and C.-S. Han, "Comparative Study of Optimization Technique for the Global Performance Indices of the Robot Manipulator Based on an Approximate Model," International Journal of Control, Auto mation, and Systems, Vol. 10, No. 2, pp. 374-382, 2012. (SCIE)
S.-H. Kim, K.-S. Shin, S. Hashi, and K. Ishiyama, "Magnetic Fish-robot based on Multi-motion Control of a Flexible Magnetic Actuator," Bioinspiration & Biomimetics, Vol. 7, No. 3, 2012. (SCIE)